II. Production
Core Equipment Components
Mobile Chassis System
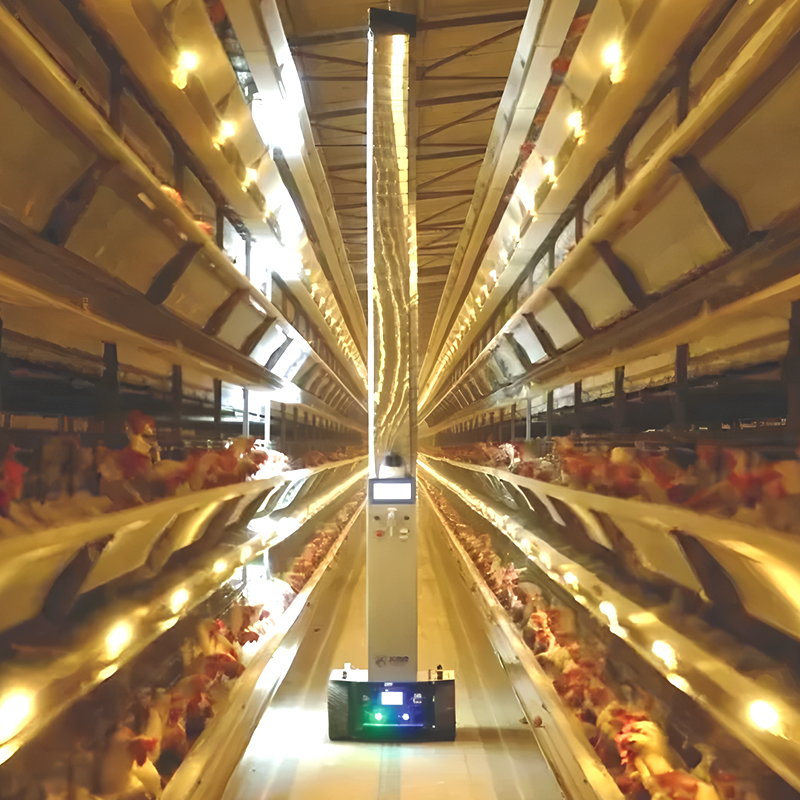
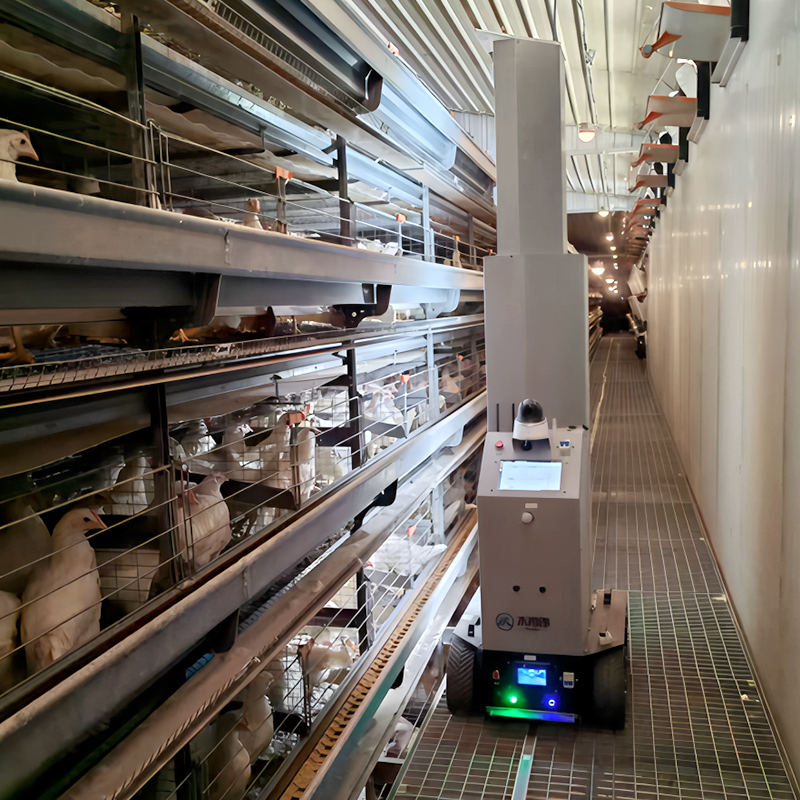
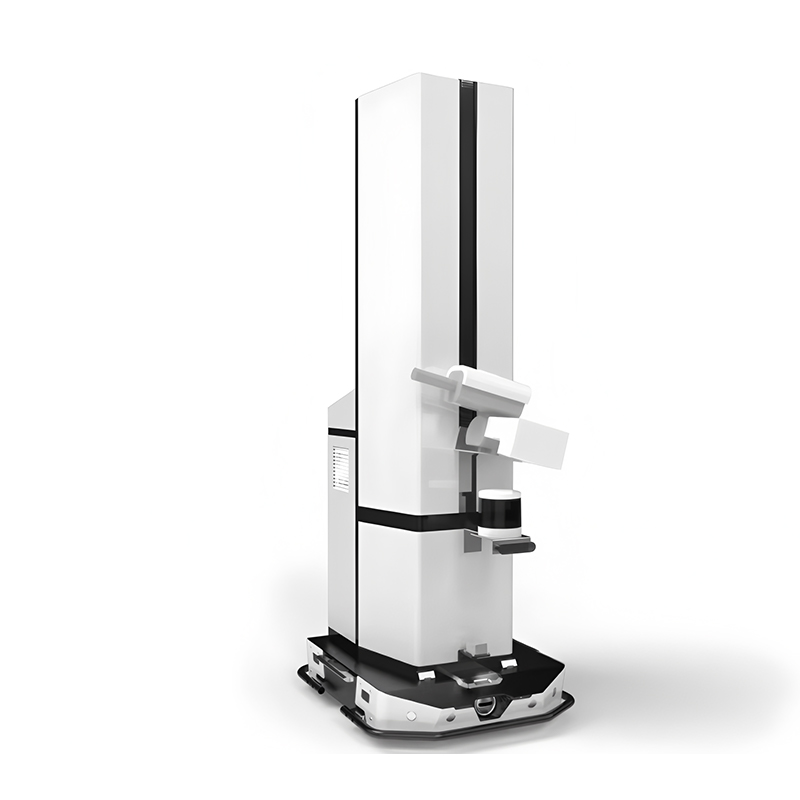
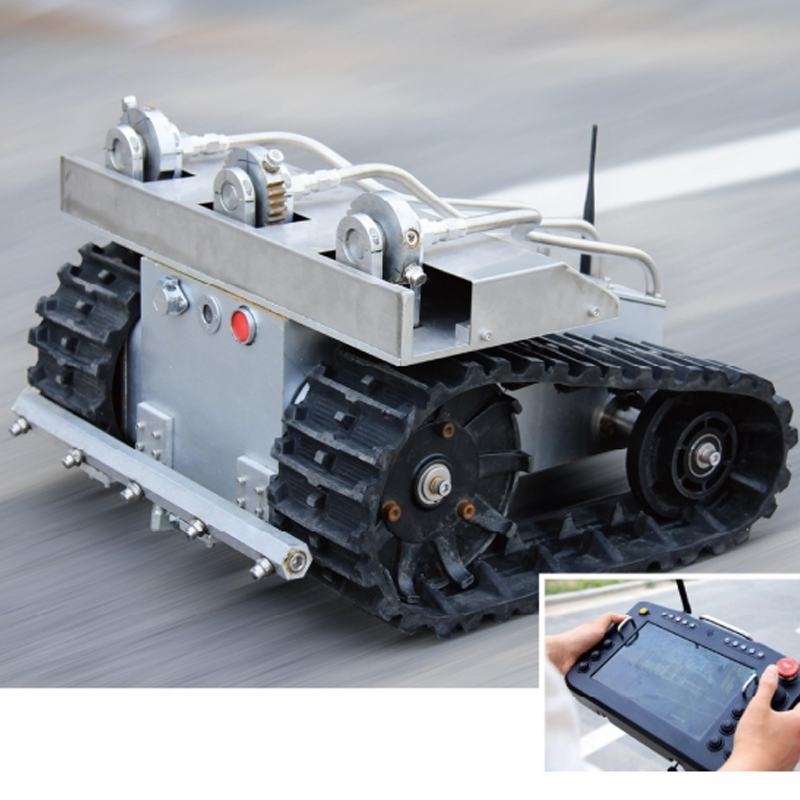
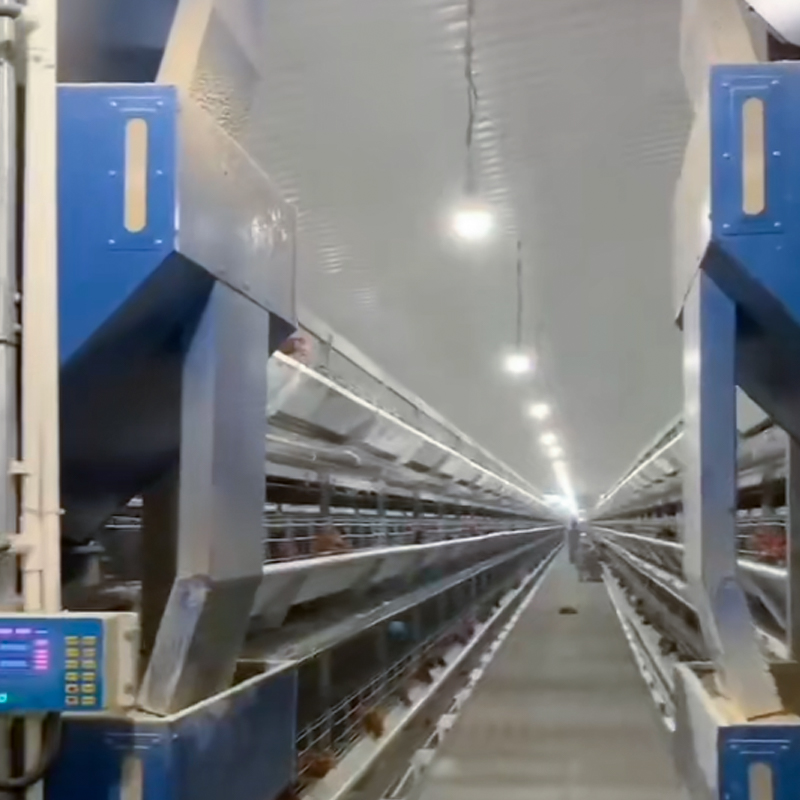
Wheeled type: Anti‑corrosion chassis. Navigation system combining LiDAR and visual SLAM for autonomous mapping, obstacle avoidance, patrol‑route planning and automatic return‑to‑charge. Rail‑mounted type: Aluminium‑alloy rail and travelling drive mechanism for uniform reciprocating movement along the track.
Lifting Acquisition Module
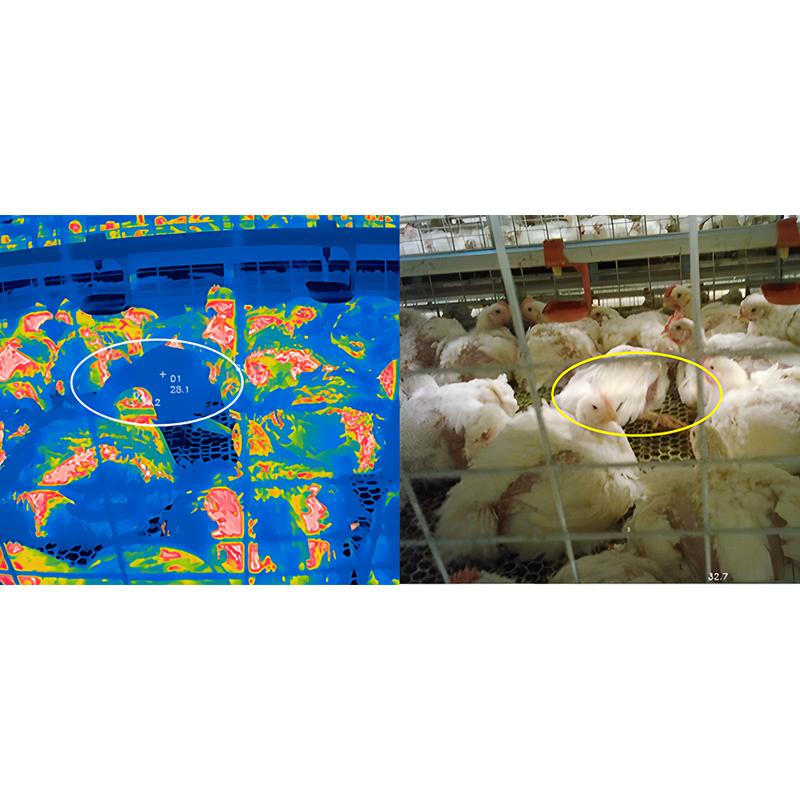
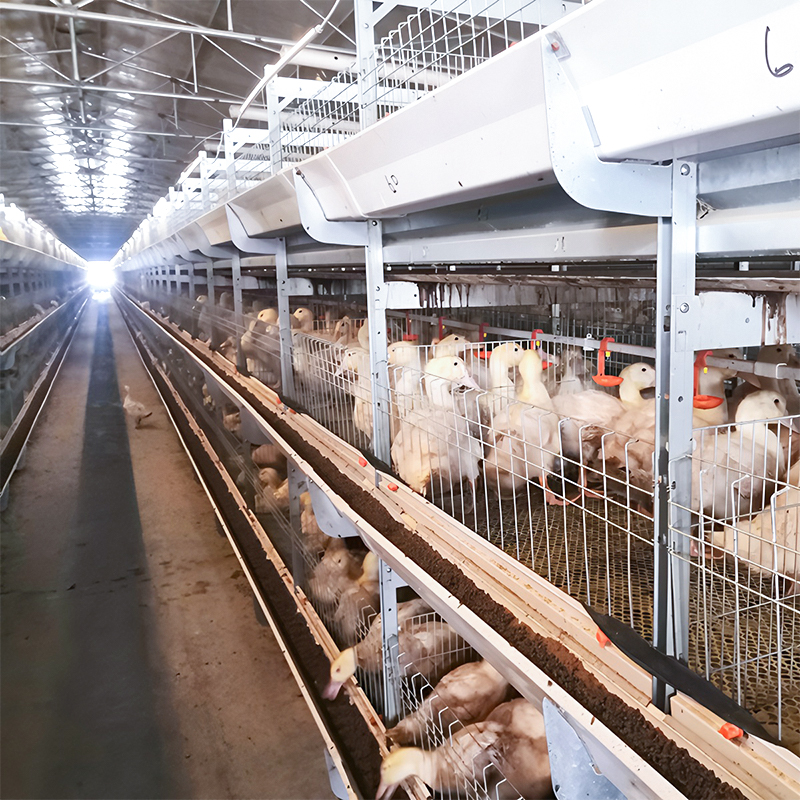
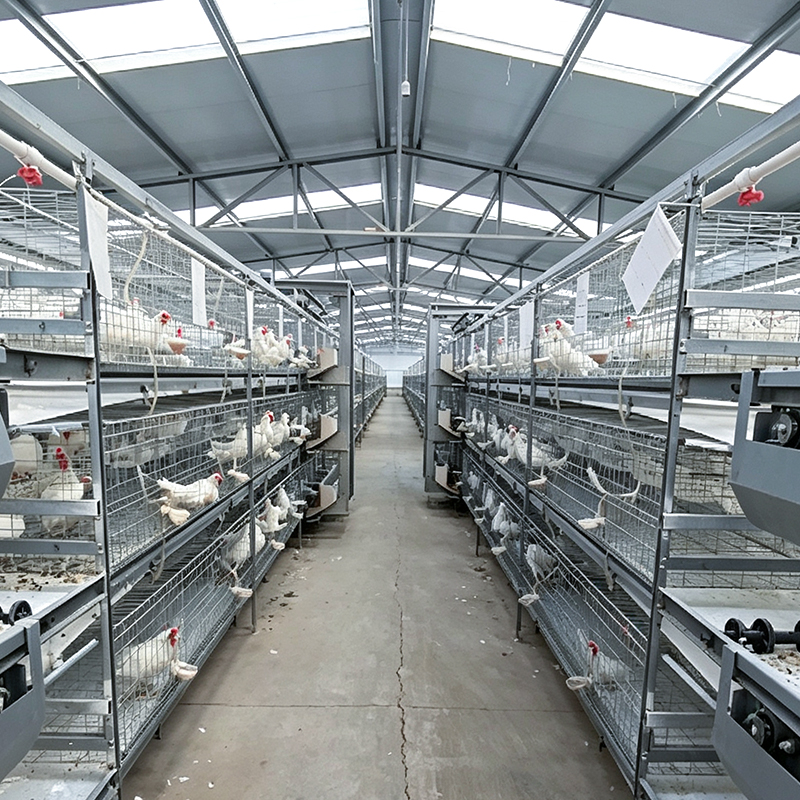
Electric lifting pan‑tilt‑zoom camera adapted to multi‑tier cage heights. Equipped with a high‑definition visible‑light camera, an infrared thermal imager and sound‑collecting module. It captures photos and videos of each cage tier to identify poultry conditions and surface‑body temperature.
Environmental‑sensing Unit
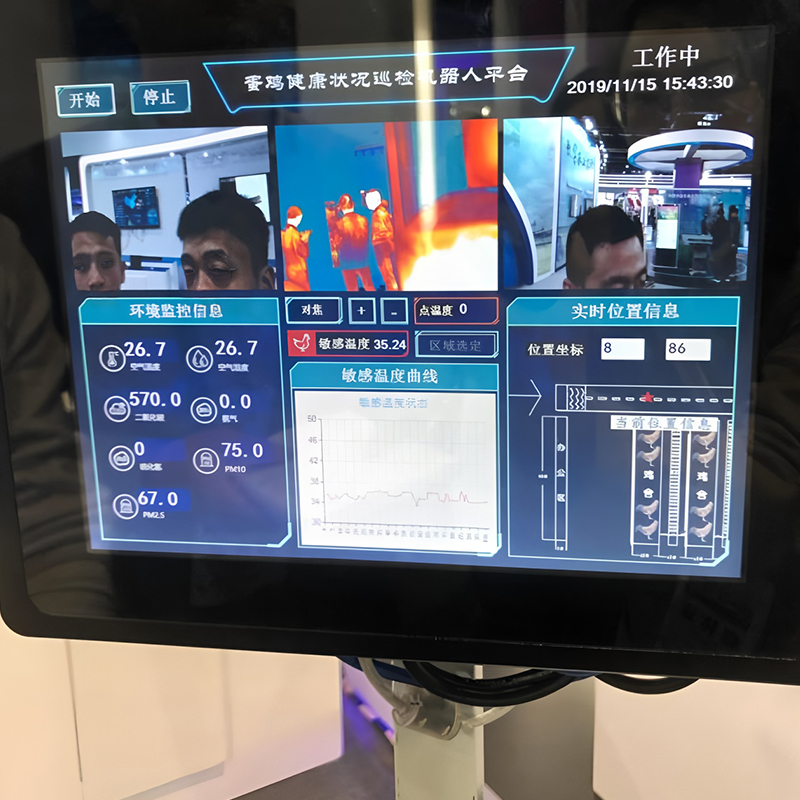
Integrated sensors for temperature, humidity, ammonia and CO₂ to collect real‑time environmental parameters inside the house.
Edge‑computing & AI Module
Local edge host running breeding‑oriented AI algorithms to recognise dead birds, weak birds and abnormal behaviours. On‑site data processing reduces data‑transmission load.
Software Management Platform
Local control cabinet + cloud platform + mobile‑phone APP. Supports patrol‑task configuration, video and sensor‑data storage, automatic patrol‑report generation, pop‑up alerts and SMS alarm push. Remote manual robot control is available.
Working Process
Robot startup → Autonomous patrol along preset routes → Lifting PTZ collects images and environmental data tier‑by‑tier → Edge‑side AI analysis detects abnormalities → Abnormal‑site marking and alert push → Patrol‑task completion → Automatic return to charging station. All data are archived and stored.
Factory Production and On‑site Implementation
Factory‑side procedures: Chassis machining, anti‑corrosion treatment, sensor assembly, pre‑installation of AI algorithms and electric‑control commissioning. The whole unit is disassembled for transportation. On‑site work: Rail installation (for rail‑mounted versions), network debugging, on‑site mapping & calibration, on‑site AI‑model adaptation. No‑load trial run, poultry‑present debugging for recognition‑accuracy verification and alarm‑function testing. Formal hand‑over after acceptance inspection.

 English